什麼是人工智慧鼻子?人工智慧驅動的電子鼻如何賦予機器嗅覺?
人工智慧使機器能夠透過攝影機看東西,透過麥克風聽東西,並透過光達、雷達、熱成像和其他感測技術了解周圍環境。
但物理世界中許多重要的變化是看不見也聽不見的。
洩漏的燃氣管道可能看起來完全正常。食物在出現明顯變化之前就可能開始變質。電池或電子元件在冒煙之前就可能釋放異常的揮發性化合物。工業生產過程會產生一些特徵性氣體混合物,僅憑一次氣體濃度測量難以辨識。
這時,人工智慧鼻子(也稱為人工智慧驅動的電子鼻或人工嗅覺感測系統)就顯得特別重要了。
AI 鼻子並非試圖機械地複製人類的鼻子,而是將多通道氣體感測器陣列與訊號處理和人工智慧演算法結合。
感測器陣列會對氣體或氣味做出反應,而人工智慧會分析綜合響應模式,以確定係統正在感知哪種類型的化學環境。
簡單來說:
氣體或氣味偵測 → 感測器陣列 → 訊號處理 → 人工智慧模型 → 模式識別
這使得氣體檢測不再只是詢問:
“某種特定氣體的含量是多少?”
更深入的問題:
“存在什麼類型的氣體、氣味或化學成分?”
這種差異是機器嗅覺的基礎。
什麼是人工智慧鼻子?
AI 鼻子是一種智慧化學感測系統,它利用多個感測通道和模式識別演算法來識別氣體、氣味或特徵氣體混合物。
一個典型的系統包含四個核心要素:
- 氣體感測器陣列
- 訊號擷取與環境補償
- 特徵提取
- 人工智慧或機器學習模型
與傳統的單氣體偵測器不同,人工智慧鼻子並不一定依賴一個感測器對特定氣體的完美選擇性。
相反,多個感測器對相同樣本的反應卻各不相同。
綜合響應形成了一種多維模式—類似於化學指紋。
人工智慧演算法隨後可以學習這些指紋之間的差異。
例如,幾種氣味源可能都含有揮發性有機化合物 (VOC),但不同感測通道的反應強度可能有顯著差異。
單一訊號可能無法清晰地識別樣本。然而,當多個訊號一起分析時,其模式就會變得更加明顯。
這就是人工智慧發揮作用的地方。
人工智慧鼻子的工作原理是什麼?
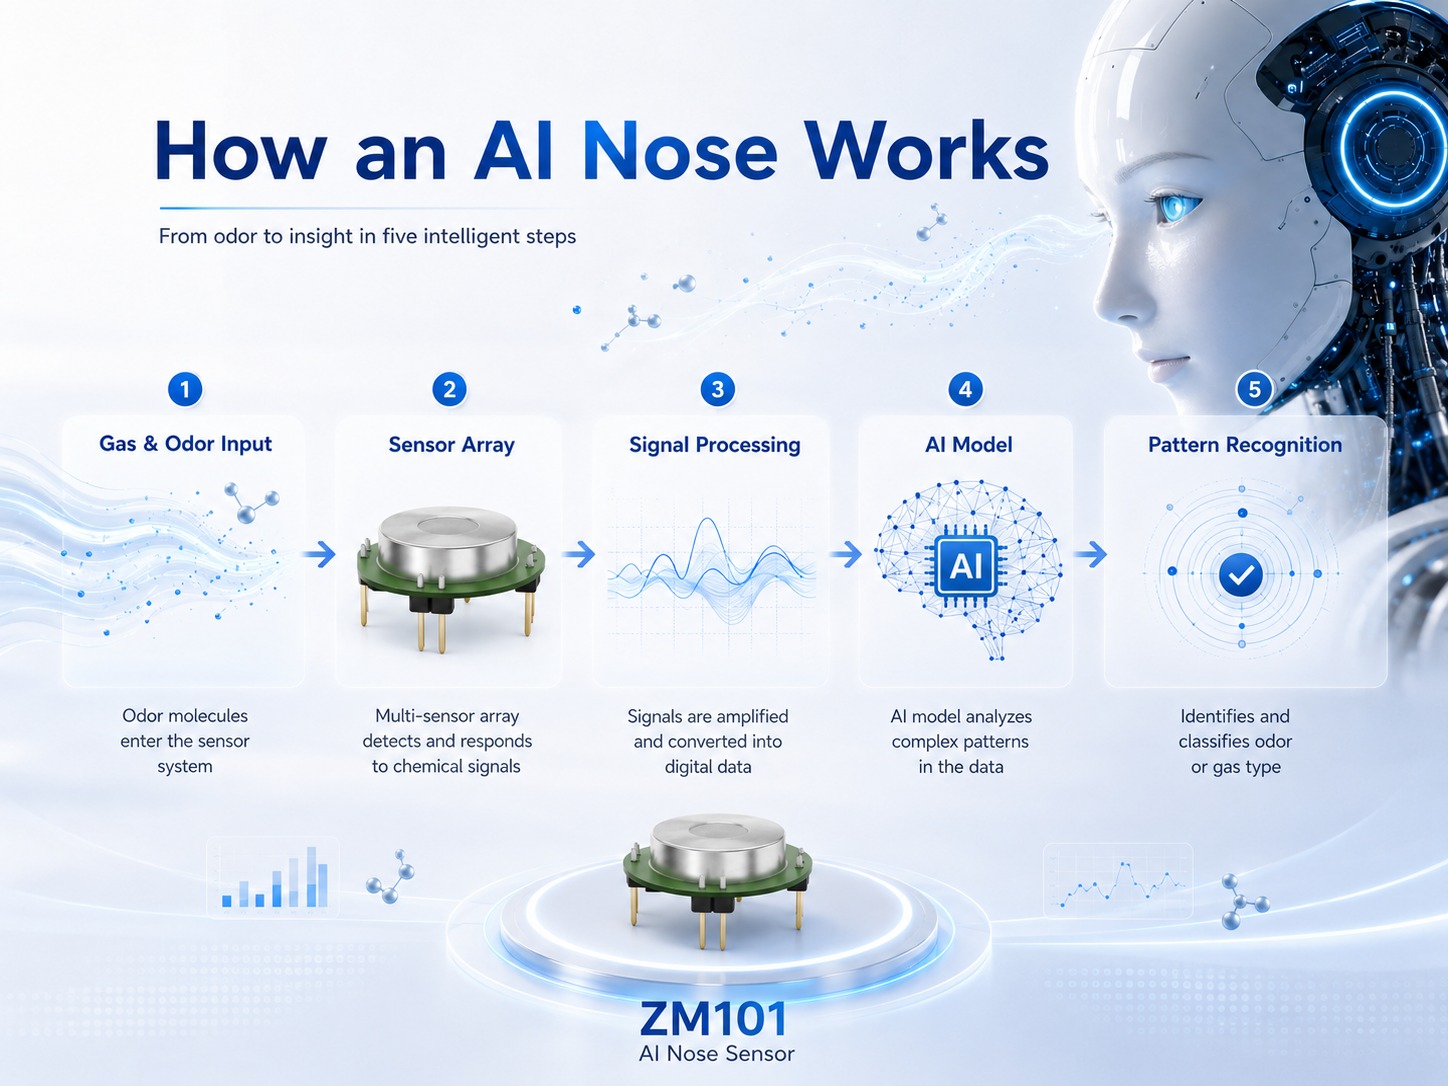
人工智慧鼻子可以將肉眼看不見的化學資訊轉化為人工智慧模型可以分析的數位數據。
整個過程可以分為五個階段。
1. 氣體和氣味輸入
當氣體、蒸氣或氣味到達感測系統時,過程就開始了。
樣品可能包含:
- 單一氣體
- 多種氣體
- VOC混合物
- 氣味分子
- 環境幹擾
- 不同的濕度和溫度條件
現實世界中的氣味很少只由一種化學化合物組成,它們通常是複雜的混合物。
2. 感測器陣列響應
人工智慧鼻子並非依賴單一感測元件,而是同時使用多個感測通道。
每個通道的靈敏度特性都不同。
當暴露於同一樣本時:
- 一個通道可能反應強烈
- 另一人可能反應較為溫和
- 另一個人可能只有輕微的反應。
這些訊號之間的關係構成了氣味指紋的最初版本。
在一個六通道系統中,響應可以概念性地表示為:
R = [R₁, R₂, R₃, R₄, R₅, R₆]
每個值代表一個感測通道的響應。
該系統還可以分析這些反應如何隨時間變化。
3. 訊號處理
原始感測器訊號需要先進行處理,然後才能發送給人工智慧模型。
訊號處理可能包括:
- 過濾
- 放大
- 基線校正
- 溫度補償
- 濕度補償
- 訊號歸一化
- 漂移補償
環境補償尤其重要,因為氣體感測器會受到溫度和濕度變化的影響。
4. 人工智慧模型分析
處理後的數據被轉換成特徵,使不同的氣體模式更容易區分。
實用功能可能包括:
- 回應幅度
- 響應速度
- 恢復速度
- 訊號斜率
- 通道間的相對響應
- 響應曲線下的面積
- 時間特徵
- 歸一化感測器響應
然後透過機器學習或深度學習演算法分析這些特徵。
根據具體應用情況,合適的方案可能包括:
- PCA
- 支持向量機
- 決策樹
- 隨機森林
- 神經網絡
- 深度學習模型
- 時間序列分類模型
目標並非僅僅是使用最複雜的人工智慧演算法。
目標是建立一個能夠在實際操作條件下可靠區分所需氣體或氣味模式的模型。
5. 模式識別
系統訓練完成後,人工智慧模型可以分析新的感測器數據,並將其與先前學習到的模式進行比較。
最終結果可能包括:
- 氣味分類
- 氣體模式識別
- 異常檢測
- 過程狀態識別
- 質量分類
- 機率得分
- 智慧決策輸出
然後可以將結果傳輸到機器人、電器、工業控制器、車輛系統或雲端平台。
人工智慧鼻子與傳統氣體感測器的比較
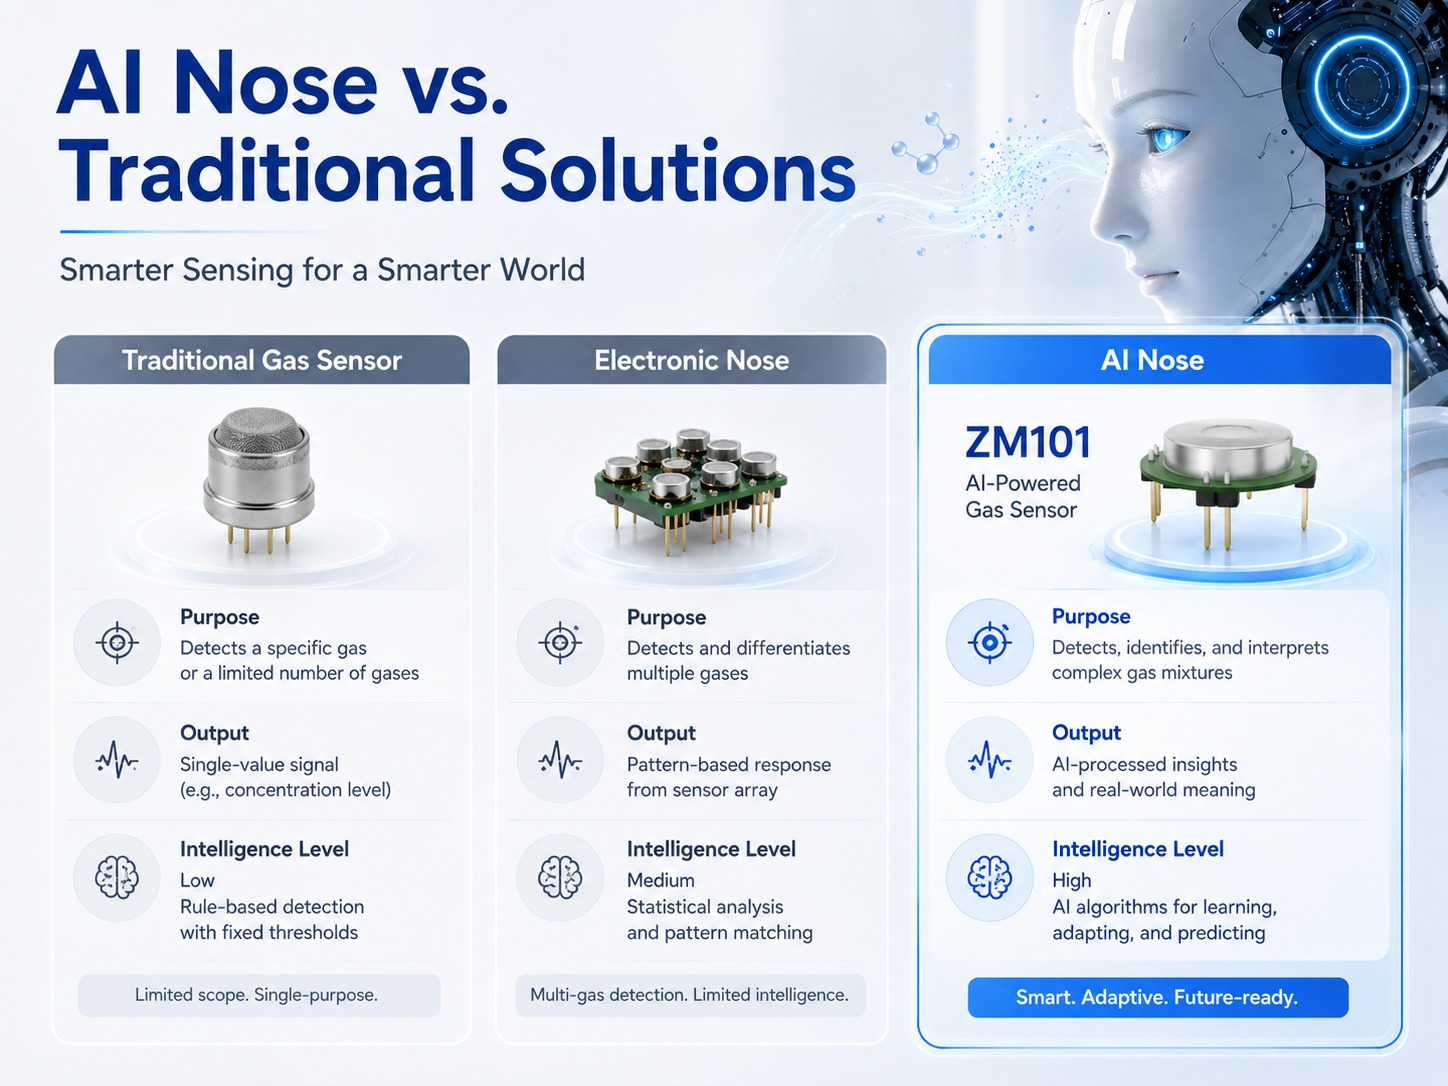
傳統氣體感測器和人工智慧鼻子系統解決的是不同的問題。
| 科技 | 主要目的 | 典型輸出 | 智力等級 |
|---|---|---|---|
| 單氣體感測器 | 檢測或測量特定目標氣體 | 氣體濃度 | 固定檢測邏輯 |
| 電子鼻 | 比較多個感測器的響應模式 | 模式分類 | 統計模式識別 |
| 人工智慧鼻子 | 利用人工智慧學習複雜的感測器陣列特性 | 分類、識別和智慧決策 | 機器學習/人工智慧分析 |
例如,傳統的 CO 感測器可以設計用來確定一氧化碳濃度是 20 ppm、50 ppm 還是 100 ppm。
人工智慧鼻子可能會分析多個感測器的響應,並確定整體化學模式是否更類似於:
- 普通空氣
- 溶劑蒸氣
- 異常工業排放
- 食物變質
- 燃燒相關氣體
- 訓練過程狀態
- 特定氣味類別
因此,人工智慧鼻子不應被視為所有傳統氣體感測器的替代品。
當安全系統對受管制目標氣體的濃度有精確閾值要求時,專用氣體感測器仍然是必不可少的。
當應用程式需要以下功能時,人工智慧鼻子技術就顯得尤為重要:
- 模式識別
- 分類
- 化學環境識別
- 複雜氣體混合物分析
- 異常狀態識別
為什麼人工智慧鼻子需要多個感測器?
人類嗅覺從根本上來說是基於模式識別的。
人類的鼻子通常不會只用一個受體來感知一種特定的氣味。
相反,多個受體以不同的強度做出反應,形成一種模式,大腦將這種模式解讀為氣味。
電子鼻的原理與之類似。
感測器陣列並非針對每種可能的氣味都製造一個完全選擇性的感測器,而是提供多個部分重疊的感測維度。
這種方法對於複雜混合物尤其有用,例如:
- 食物氣味
- 工業廢氣
- 冷媒環境
- 燃燒氣體
- 化學品生產排放
- 室內環境異味
- 廢水處理氣體
感測器陣列提供多維數據。
人工智慧具備解讀它的能力。
電子鼻 vs. 人工智慧鼻
電子鼻(或簡稱「電子鼻」 )這個術語已經存在了幾十年。
傳統電子鼻通常由以下部分組成:
感測器陣列 + 模式識別
人工智慧鼻子技術可以被視為這個概念的下一個階段。
現代人工智慧鼻子系統受益於:
- MEMS小型化
- 高維感測器陣列
- 改進的數位訊號處理
- 機器學習
- 神經網絡
- 邊緣人工智慧處理器
- 基於雲端的模型開發
- 多感測器融合
重要的改進並非只是添加「人工智慧」這個詞。
真正的變化在於,感測器陣列數據現在可以由更強大的學習演算法進行處理,並整合到能夠做出決策的智慧系統中。
MEMS技術使人工智慧鼻系統更容易集成
電子鼻系統面臨的歷史性挑戰之一是尺寸問題。
傳統的嗅覺辨識儀器可能需要:
- 多個獨立感測器
- 複雜的採樣室
- 大型電路板
- 外部加工設備
MEMS氣體感測技術顯著降低了這些整合障礙。
MEMS感測器可以提供:
- 緊湊的尺寸
- 低功耗
- 快速熱響應
- 緊湊結構中的多個感測元件
- 適合大規模生產
- 更容易整合到嵌入式設備中
這使得電子嗅覺在機器人、家用電器、車輛和其他智慧終端中越來越實用。
Winsen ZM101-A AI 鼻感應器
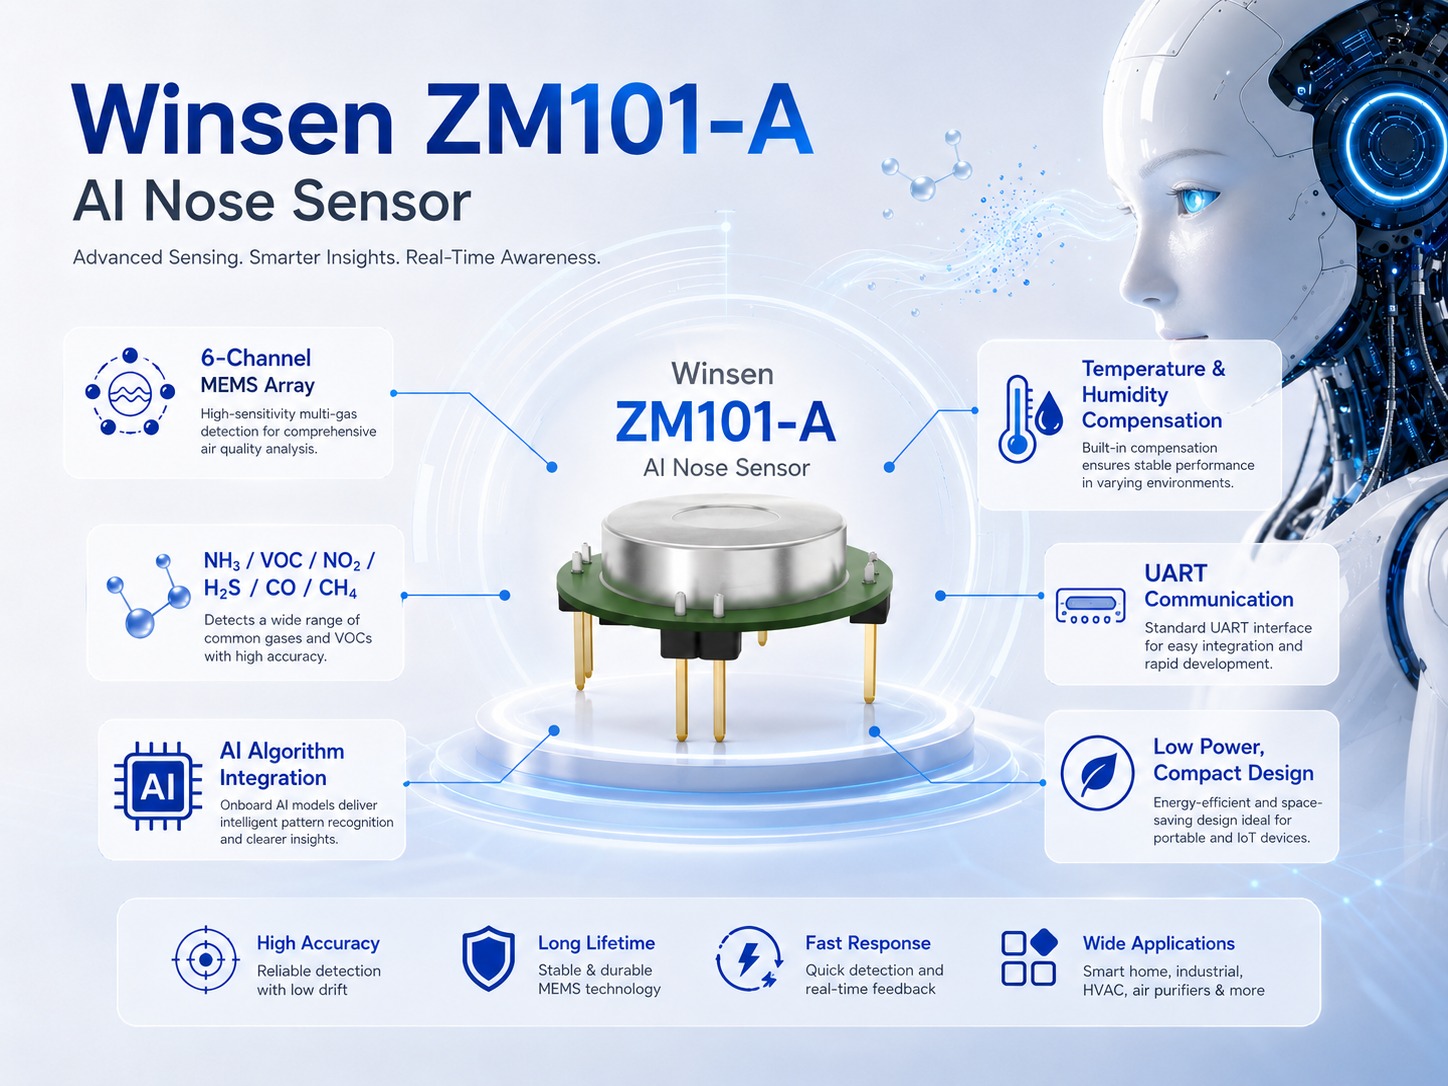
Winsen 開發了ZM101-A AI 鼻感測器,這是一個基於 MEMS 氣體感測技術的多通道智慧感測平台。
ZM101-A 整合了多達六個 MEMS 感測通道,提供多維氣體響應訊息,可用於基於 AI 的氣味和化學模式識別。
可用的感測尺寸包括:
- 氨₃
- VOC
- 二氧化氮
- 硫化氫
- CO
- 離子
重要的是,這些通道的目的不僅僅是提供六個獨立的濃度值。
它們的綜合響應創造了一種更豐富的感知模式,可用於機器學習和人工智慧識別。
ZM101-A 的主要特點
- 最多六個MEMS感測通道
- 緊湊型感測器陣列設計
- 快速響應和恢復
- 溫濕度補償
- 訊號濾波與處理
- 人工智慧模型整合能力
- UART 通信
- 低功耗
- 適用於嵌入式智慧型設備
- 靈活的應用開發
ZM101-A 技術參數
| 參數 | 規格 |
|---|---|
| 產品型號 | ZM101-A |
| 產品類別 | MEMS氣體感測器陣列 |
| 感測通道 | 截至到6 |
| NH₃範圍 | 1–100 ppm |
| VOC範圍 | 1–10 ppm |
| NO₂ 範圍 | 0.1–10 ppm |
| 硫化氫範圍 | 0.5–10 ppm |
| 二氧化碳範圍 | 5–200 ppm |
| CH₄ 範圍 | 100–6000 ppm |
| 電源電壓 | DC 3.3 V. |
| 工作電流 | ≤150mA |
| 電源消耗功率 | ≤400毫瓦 |
| 傳播學 | UART |
| 預熱時間 | ≤120秒 |
| 工作溫度 | -40°C到85°C |
| 工作濕度 | 5%RH–95%RH,無冷凝 |
對於真正的 AI 鼻子項目,應根據客戶實際的目標氣體、氣味和應用環境來選擇感測通道配置和模型。
人工智慧鼻子並不能自動辨識每一種氣味。
這是一個重要的工程學區別。
人工智慧鼻子並非萬能的氣味探測器,它無法在通電後立即識別所有可能的氣味。
人工智慧識別依賴訓練資料。
如果客戶希望系統能夠識別四種不同的運作條件,通常需要從這四種條件中收集具有代表性的樣本。
例如,工業機器人應用可能會定義:
- 正常環境
- 溶劑洩漏
- 可燃氣體異常
- 工藝排氣異常
感測器陣列會重複對這些環境進行取樣。
然後對生成的感測器響應資料進行標記,並用於訓練人工智慧模型。
因此,完整的開發流程如下:
感測器硬體 + 應用範例 + 資料集 + 演算法 + 驗證
如果目標氣味發生變化,訓練資料集也可能需要改變。
這種以應用為導向的開發方法比假設一個通用模型可以識別所有氣味更可靠。
人工智慧鼻子應用
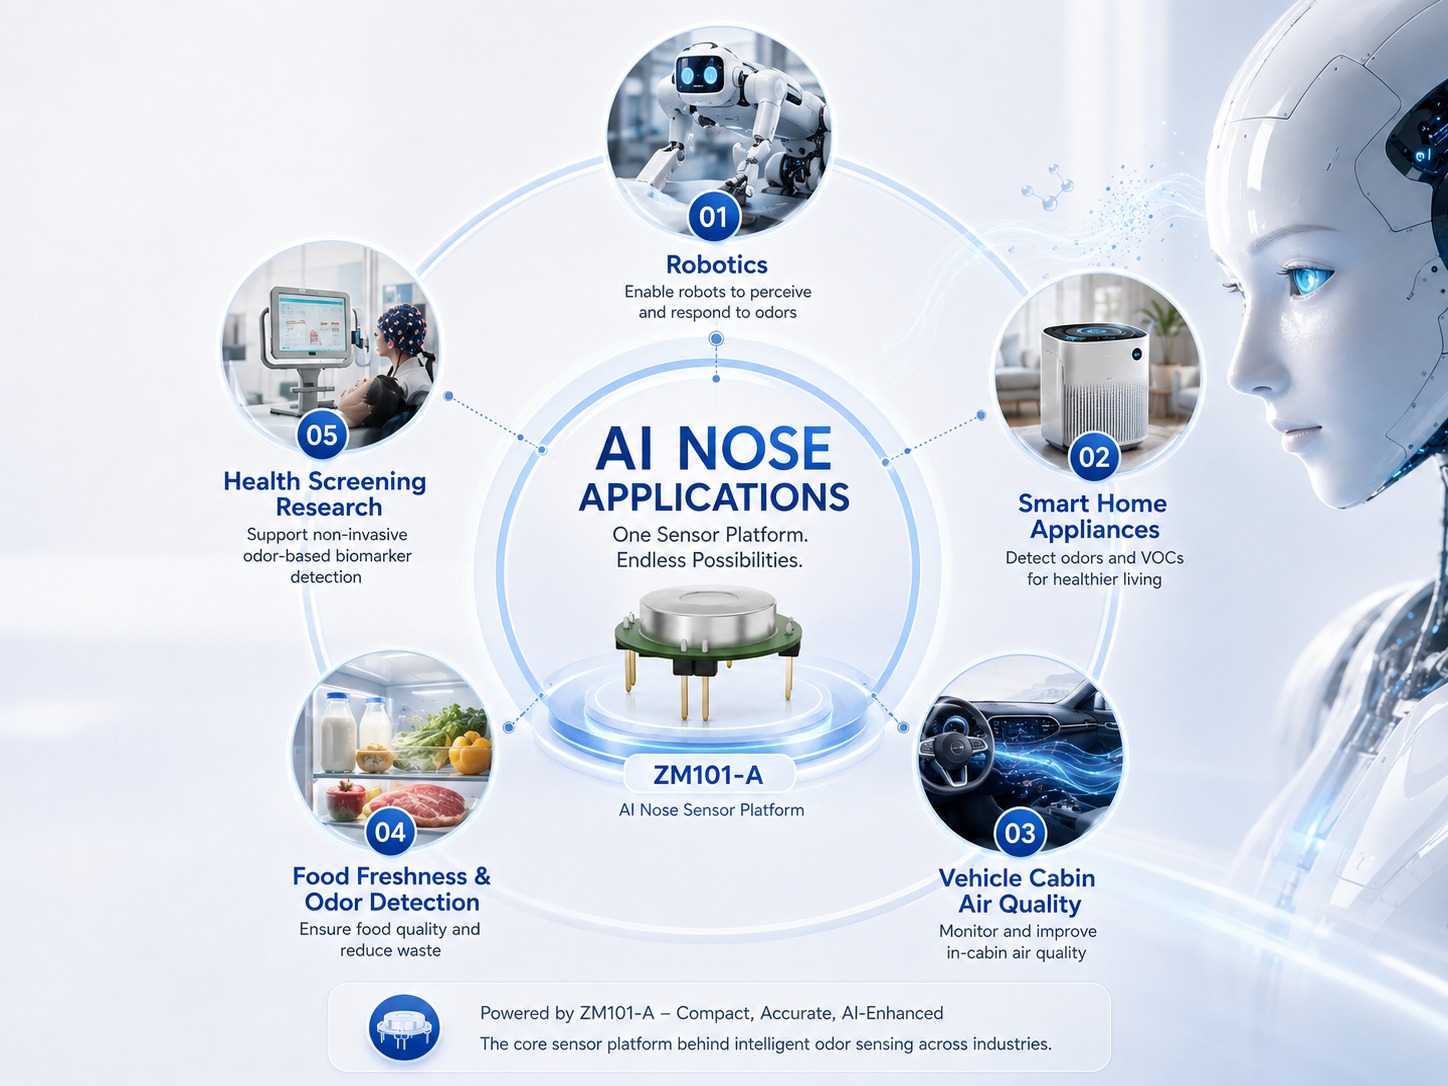
人工智慧鼻子技術可應用於機器需要理解化學或氣味資訊的任何地方。
機器人
機器人可以利用人工智慧鼻子技術來感知僅憑視覺無法理解的化學環境。
潛在任務包括:
- 氣體洩漏檢測
- VOC異常偵測
- 工業環境監測
- 氣味源定位
- 危險區域檢查
- 製程廢氣監測
智能家電
電子嗅覺可以整合到:
- 空氣淨化器
- 冰箱
- 抽油煙機
- 空調
- 智慧廚房電器
潛在功能包括:
- 異常氣味檢測
- 食品新鮮度識別
- 智慧通風
- 烹飪狀態監測
- 自適應空氣淨化
車輛座艙空氣品質
未來的智慧汽車可能會結合氣體感測器和人工智慧嗅覺系統來識別:
- 機艙氣味變化
- VOC 累積
- 室外空氣污染
- 異常化學事件
- 空氣流通要求
這可以為智慧座艙控制提供另一個感知維度。
食品新鮮度和氣味檢測
食物會釋放出不同的揮發性化合物,例如:
- 成熟過程
- 氧化作用發生
- 微生物腐敗過程
- 儲存條件變化
人工智慧嗅覺技術有可能對這些不斷變化的氣味模式進行分類。
可能的應用領域包括:
- 冰箱保鮮度監測
- 食物貯藏
- 冷鏈檢驗
- 品質分選
- 食品加工
健康篩檢研究
人類呼吸和生物樣本中含有複雜的揮發性化合物。
電子鼻正被研究用於以下領域的研究應用:
- 呼吸模式分析
- 氣味生物標記
- 患者監測研究
- 非侵入性篩檢研究
這些應用在用於診斷目的之前,需要進行適當的臨床研究和監管驗證。
用於機器人和具身智能的AI鼻子
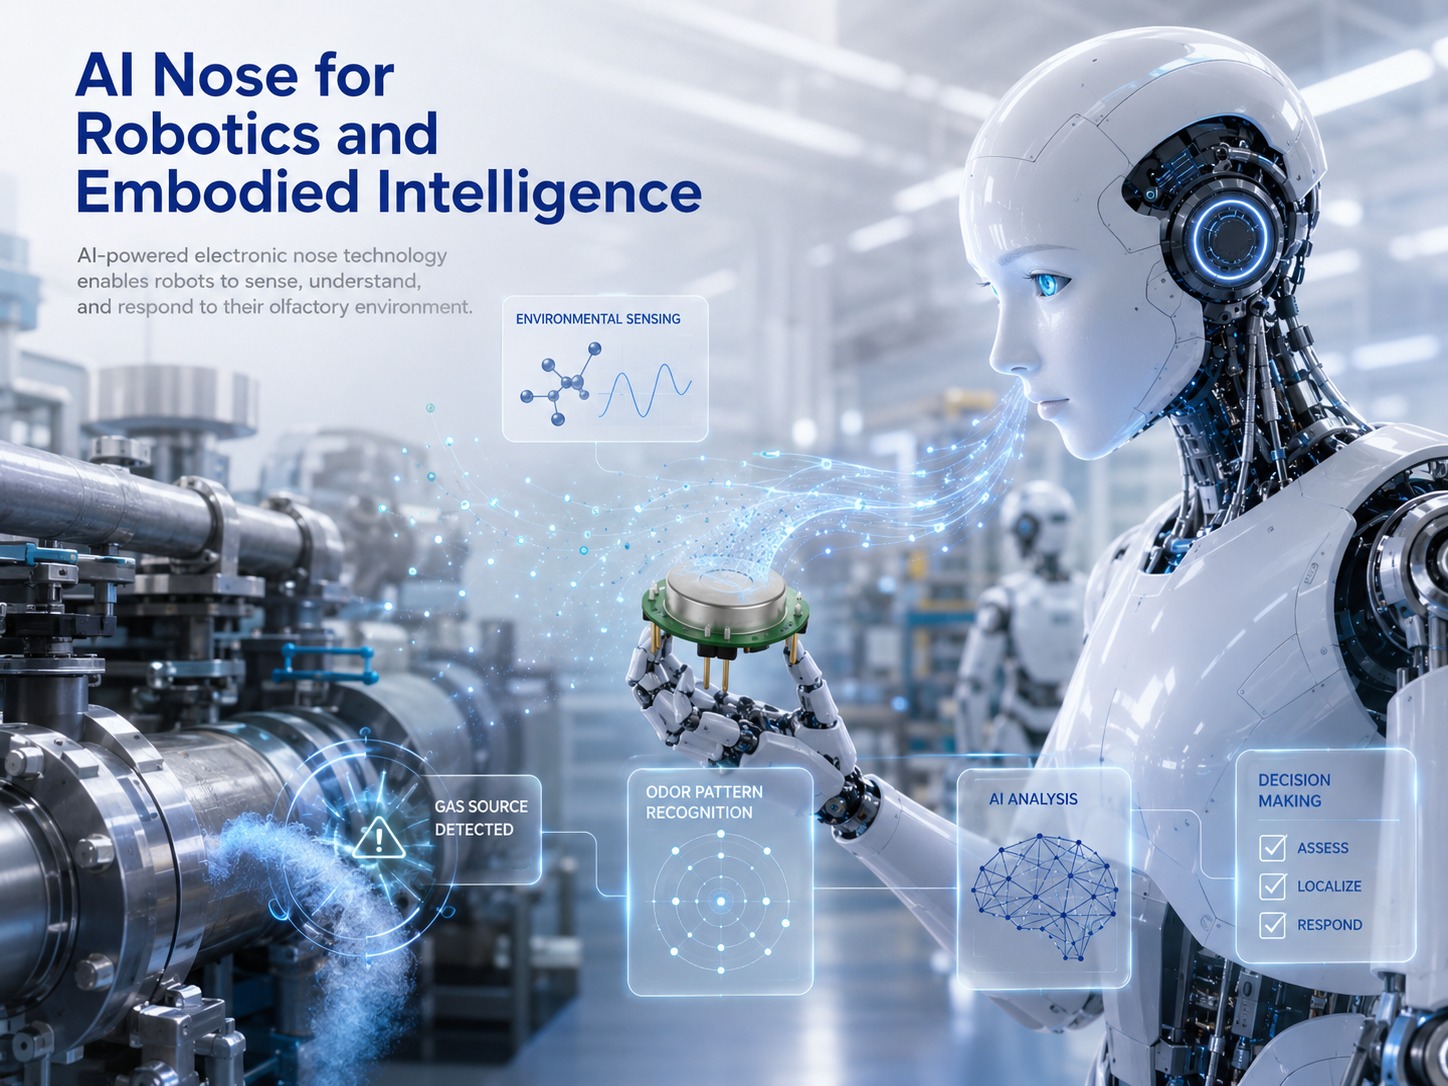
機器人技術是人工智慧鼻子技術最有前景的發展方向之一。
現代機器人已經使用了多種感測技術:
- 相機
- 激光雷達
- 話筒
- 力傳感器
- 慣性感測器
- 熱成像
- 位置感測器
這些系統使機器人能夠理解:
- 三方圈
- 距離
- 聽起來
- 機芯
- 溫度因素
- 身體接觸
但這些都不能直接告訴機器人周圍空氣中存在哪些化學物質或氣味模式。
人工智慧鼻子引入了另一個感知維度:
化學感知。
這對於工業機器人和服務機器人來說尤其有價值。
工業檢測機器人
檢測機器人可能會穿過:
- 工廠
- 化工廠
- 能源設施
- 倉庫
- 管道系統
- 密閉空間
該機器人能夠在移動過程中持續採集氣體陣列訊號。
一個可能的工作流程如下:
- 機器人正在巡邏工業設施。
- 人工智慧鼻子持續監測周圍的化學環境。
- 檢測到異常氣味模式。
- 機器人記錄其當前位置。
- 人工智慧系統評估感測器模式。
- 機器人接近或重新採樣該區域。
- 系統會發送包含位置資訊的警報。
因此,該系統可以超越以下層面:
“檢測到異常氣體。”
方向:
“在這台特定設備附近檢測到了異常的化學物質。”
這些資訊對於預測性維護和工業安全更有用。
2026年世界機器人大會上的人工智慧鼻子
AI 鼻子技術的發展也反映了機器人技術的更廣泛演變。
在2026 年世界機器人大會上,Winsen 展示了 AI Nose 技術,這是其用於機器人和具身智慧的智慧感測產品組合的一部分。
該應用程式的概念很簡單:
視覺使機器人能夠「看」。
麥克風使機器人能夠聽到聲音。
力傳感器使機器人能夠進行觸摸。
AI 鼻子技術使機器人獲得另一項重要的感知能力:
感知空氣中化學訊息的能力。
您可以在以下位置了解更多關於此應用程式的資訊:
隨著機器人從受控實驗室進入工廠、能源設施、倉庫、家庭和公共環境,化學感測可能會變得越來越重要。
從氣體偵測到智慧環境感知
當人工智慧鼻子技術與其他感測器結合使用時,其價值會更大。
機器人或智慧型設備可以整合:
- 人工智慧鼻子
- 專用二氧化碳感測器
- 氧傳感器
- 可燃氣體感測器
- 電化學有毒氣體感測器
- 溫濕度傳感器
- 顆粒物感測器
- 煙霧感應器
- 火焰感應器
- 相機
- 激光雷達
- 熱成像
人工智慧可以同時評估多個環境維度。
例如:
異常VOC模式+溫度升高+設備位置
可能比任何單一訊號都能提供更有用的信息。
這是多模態環境感知的重要方向。
人工智慧鼻子技術的工業應用
工業安全
人工智慧嗅覺系統可以幫助識別與以下情況相關的特徵性氣體模式:
- 化學品洩漏
- 過程異常
- 設備過熱
- 異常排放
- 混合氣體事件
在法規要求在特定氣體濃度下發出警報的情況下,仍應使用專用安全感測器。
AI Nose 增加了一個智慧模式辨識層。
環境監測
傳統監測往往著重於單一污染物的濃度。
人工智慧鼻子系統可以為以下方面增加模式識別能力:
- 工業廢氣
- 污水處理氣味
- 異常排放
- 氣味源識別
- 環境檢查
智能家電
未來的電器可能不會只偵測到VOC濃度的增加。
它們可能會嘗試識別正在發生的氣味事件的類型,並做出不同的反應。
例如:
- 烹飪氣味 → 增加通風
- 變質氣味 → 發送新鮮度警告
- 異常化學氣味 → 發布安全警報
那是一種更聰明的環境控制方式。
如何開發一款人工智慧鼻子應用程式
一個成功的AI鼻子專案應該從應用程式入手,而不是從AI演算法入手。
步驟 1:定義識別目標
確定係統需要區分的具體內容。
例如:
- 正常與異常
- 三種氣體混合物狀態
- 五種食物氣味
- 幾種生產條件
- 多種洩漏類型
目標應該是可衡量的,並且定義明確。
步驟二:選擇感測器通道
不同的目標氣體需要不同的感測尺寸。
感測器組合應能提供目標類別之間足夠的反應差異。
ZM101-A 提供多個 MEMS 氣體感測通道,可支援特定應用配置。
步驟 3:設計抽樣結構
感測器的性能很大程度取決於氣體如何到達感測元件。
機械設計應考慮以下因素:
- 空氣入口
- 採樣距離
- 氣流
- 箱體容積
- 污染
- 響應時間
- 傳感器位置
強大的AI模型無法完全彌補氣體採樣不一致的問題。
步驟 4:收集代表性訓練數據
數據集應反映實際運行條件。
訓練樣本應考慮以下方面的變化:
- 氣體濃度
- 溫度因素
- 濕度
- 背景空氣
- 樣本年齡
- 生產批次
- 氣流
- 環境幹擾
訓練資料集的代表性越強,最終模型就越有用。
步驟 5:訓練和驗證 AI 模型
訓練資料和驗證資料應該分開。
評估應考慮以下因素:
- 分類準確性
- 誤報率
- 假陰性率
- 重複性
- 環境魯棒性
- 長期漂移
第 6 步:部署模型
最終的AI模型可以部署在:
- MCU
- 邊緣人工智慧處理器
- 工業控制器
- 機器人計算機
- 網關
- 雲平台
合適的架構取決於回應時間、功耗和運算需求。
人工智慧鼻子研發中的重要挑戰
感測器漂移
氣體感測器響應在長期運作過程中會逐漸改變。
長期應用可能需要:
- 基本補償
- 定期校準
- 演算法調整
- 模型重新訓練
溫度和濕度
環境條件會影響感測器的響應。
因此,溫度和濕度補償在提高系統穩定性方面發揮重要作用。
交叉敏感性
電子鼻中的交叉敏感性並不總是負面的。
部分重疊的響應實際上對創建化學指紋很有用。
但是,在模型訓練和驗證過程中,仍需要考慮環境幹擾因素。
抽樣一致性
同一種氣味源如果滿足以下條件,可能會產生不同的感測器訊號:
- 氣流變化
- 採樣距離變化
- 濃度變化
- 源位置變化
因此,機械設計和抽樣策略是 AI 鼻子系統的一部分,而不僅僅是包裝細節。
訓練資料質量
人工智慧的性能最終取決於數據品質。
大量標註不規範的數據並不一定比在具有代表性的條件下精心設計的數據集更好。
常見問題
什麼是人工智慧鼻子?
AI 鼻子是一種化學感知系統,它將多通道氣體感測器陣列與機器學習或 AI 演算法相結合,以識別特徵氣體、氣味和化學模式。
人工智慧鼻子和電子鼻子是一樣的嗎?
它們密切相關。人工智慧鼻可以被視為一種現代電子鼻,它利用機器學習或深度學習演算法進行更高級的模式識別和智慧分析。
人工智慧鼻子能辨識所有氣味嗎?
序號
人工智慧鼻子通常需要來自目標氣體或氣味的訓練數據,以便識別它們。
其識別能力取決於:
- 感測器配置
- 樣品質量
- 數據集品質
- 算法設計
- 環境條件
為什麼人工智慧鼻子要使用多個感測器?
不同的感測器對同一種化學混合物的反應不同。
結合多個感測通道,可以創建多維化學指紋,其中包含的資訊比單一感測器訊號更多。
Winsen ZM101-A 能感知什麼?
ZM101-A 提供的感測尺寸包括:
- 氨₃
- VOC
- 二氧化氮
- 硫化氫
- CO
- 離子
它支援多達六個 MEMS 感測通道,用於多維氣體和氣味模式分析。
ZM101-A能否與人工智慧演算法整合?
是的。
ZM101-A 平台可為涉及特徵提取、模型訓練和模式識別的應用提供多通道感測資料。
人工智慧鼻子可以用於機器人嗎?
是的。
人工智慧鼻子技術可以為機器人提供化學和嗅覺感知能力,可用於以下應用:
- 工業檢驗
- 環境監測
- 氣味識別
- 氣源調查
- 智慧服務機器人
人工智慧鼻子能取代氣體探測器嗎?
不必要。
當應用需要針對特定濃度的 CO、H₂S、可燃氣體或其他目標氣體發出經認證的警報時,仍應使用專用氣體感測器或氣體偵測器。
AI 鼻子技術可以透過提供模式識別和環境分類來補充這些系統。
賦予機器另一種理解世界的方式
人工智慧已經改變了機器處理影像、語言和聲音的方式。
化學感知是另一個重要的前沿領域。
人工智慧鼻子結合了以下要素:
MEMS感測器陣列 + 訊號處理 + 環境補償 + 人工智慧
將無形的氣體和氣味轉化為機器可以理解的數字模式。
對於機器人、工業監控、智慧家電、車輛、食品應用和智慧環境系統而言,這提供了攝影機和麥克風無法提供的額外感知層面。
Winsen ZM101-A AI 鼻子感測器提供了一個緊湊的多通道 MEMS 感測平台,專為基於 AI 的氣體和氣味識別應用而設計。
隨著智慧機器越來越多地進入複雜的現實世界環境,理解它們所看到和聽到的東西,以及周圍空氣中存在的東西的能力,可能會成為機器感知中越來越重要的組成部分。
Winsen 為 AI 鼻子、機器人和智慧環境感測專案提供氣體感測器、MEMS 感測器陣列以及面向應用的技術支援。對於 OEM 項目,我們可根據實際應用需求評估感測通道、機械結構和 AI 模型。